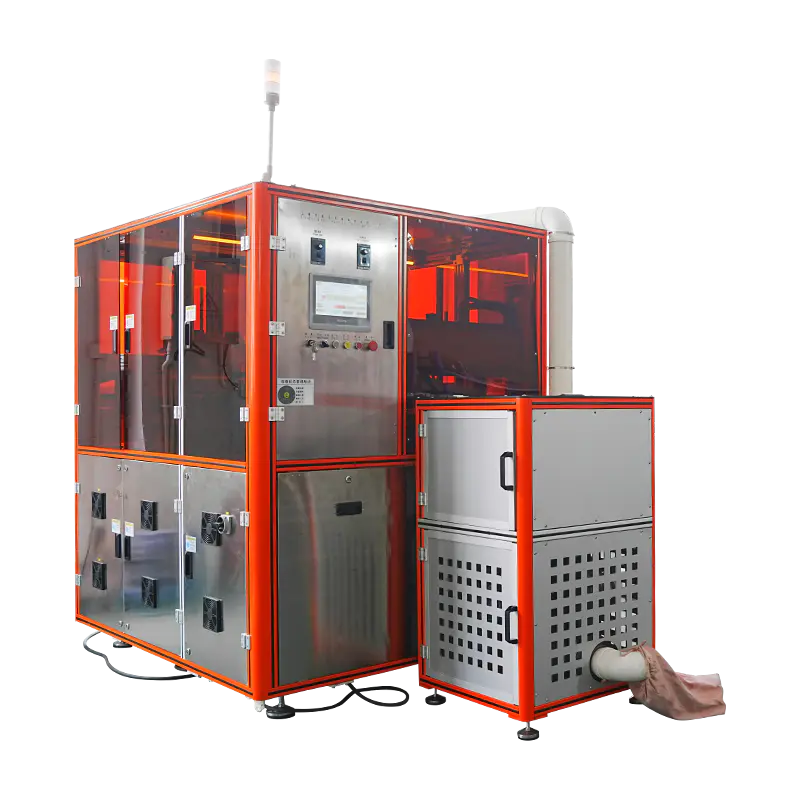
เครื่องกดผงเครื่องสำอางแบบขับเคลื่อนด้วยเซอร์โว
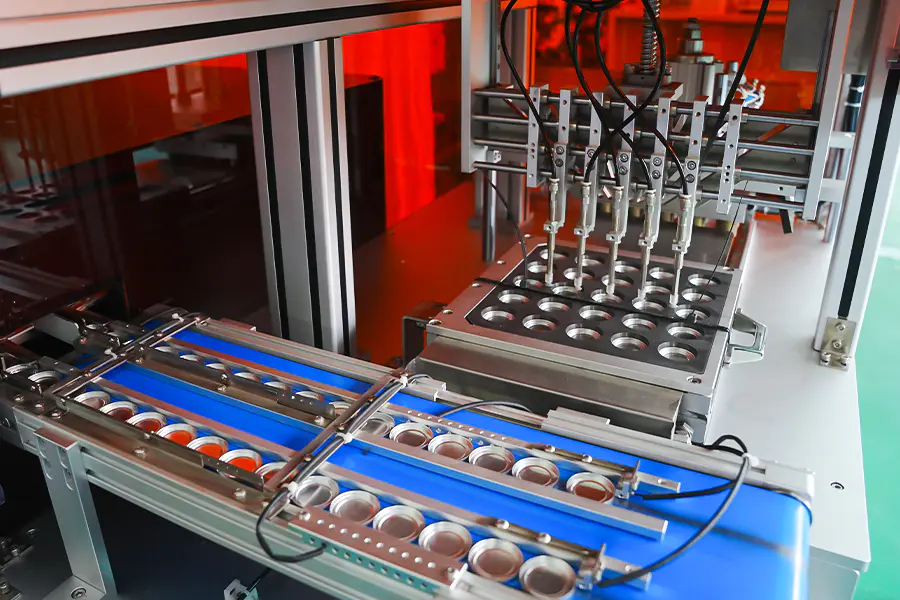
แท่นอัดซึ่งจังหวะการบดอัดถูกสร้างขึ้นโดยเซอร์โวมอเตอร์และชุดบอลสกรู แทนที่จะเป็นวงจรไฮดรอลิกหรือนิวแมติก ตำแหน่ง ความเร็ว และแรงจะถูกควบคุมผ่านพารามิเตอร์ของไดรฟ์ ทำให้โปรไฟล์การกดขึ้นรูปทีละขั้นตอน นำไปใช้กับการบดอัดผงเครื่องสำอางโดยระบุข้อกำหนดในการทำซ้ำของวงจร ความแม่นยำของแรง และเอกสารประกอบกระบวนการ
การควบคุมแรงแบบดิจิตอล
แรงถูกสร้างขึ้นโดยแรงบิดของไดรฟ์เซอร์โวและตรวจสอบโดยโหลดเซลล์ใต้แผ่นแม่พิมพ์ ดังนั้นค่าการกดจึงถูกกำหนดในซอฟต์แวร์ แทนที่จะกำหนดโดยการตั้งค่าตัวควบคุมแรงดัน
การทำซ้ำโปรไฟล์
แต่ละขั้นตอนของโปรไฟล์การกดจะถูกจัดเก็บไว้ในสูตร และตัวขับเคลื่อนจะสร้างเส้นโค้งการเคลื่อนไหวเดียวกันจากรอบหนึ่งไปอีกรอบหนึ่ง โดยไม่คำนึงถึงระยะเวลาการผลิต
ประมวลผลการจับข้อมูล
ตำแหน่ง ความเร็ว แรงบิด และแรงจะถูกบันทึกที่อัตราการสุ่มตัวอย่างคงที่สำหรับทุกรอบ และข้อมูลเส้นโค้งจะถูกจัดเก็บไว้ในบันทึกแบทช์เพื่อตรวจสอบ
โปรไฟล์การกดเซอร์โว
จังหวะจะแบ่งออกเป็นระยะที่ตั้งโปรแกรมได้ โดยแต่ละระยะจะมีความเร็ว ตำแหน่ง และเป้าหมายแรงของตัวเอง
ขั้นที่ 1
แนวทางRam ลงมาด้วยความเร็วที่กำหนดไปยังตำแหน่งเหนือพื้นผิวผงแป้ง ความเร็วเข้าใกล้จะถูกตั้งค่าให้สูงขึ้นสำหรับรอบเวลาสั้น และต่ำลงสำหรับเครื่องมือที่มีลายนูน
ขั้นที่ 2
ติดต่อความเร็วจะลดลง ณ จุดที่สัมผัสเพื่อจำกัดการกระแทกบนพาวเดอร์เบด และรักษารูปทรงของขอบกระทะเมื่อเริ่มการบดอัด
ด่าน 3
การบดอัดแรงเพิ่มขึ้นถึงค่าเป้าหมายในอัตราที่ควบคุม การไล่ระดับการบดอัดถูกกำหนดไว้ตามสูตรเพื่อควบคุมการกระจายความหนาแน่นผ่านเค้ก
ด่าน 4
กดค้างไว้แรงจะถูกรักษาไว้ภายในแถบพิกัดความเผื่อตามช่วงเวลาที่กำหนด ช่วยให้เมทริกซ์ผงตกตะกอนและสารยึดเกาะไหลระหว่างอนุภาค
ขั้นที่ 5
ปล่อยแรงจะค่อยๆ ลดลงแทนที่จะปล่อยออกมาทันที การค่อยๆ ปล่อยจะช่วยลดความแตกต่างของแรงกดระหว่างพันช์และพื้นผิวเค้ก
ด่าน 6
ถอนกลับRam กลับสู่ตำแหน่งบนสุดด้วยความเร็วที่ตั้งไว้ เพื่อล้างพื้นที่แม่พิมพ์สำหรับขั้นตอนการดีดออกและรอบการเติมครั้งถัดไป
ไดรฟ์รถไฟและการวัด
ส่วนประกอบที่กำหนดความแม่นยำของแรงและความสามารถในการทำซ้ำของวงจร
เซอร์โวมอเตอร์
เซอร์โวมอเตอร์ AC ได้รับการจัดอันดับสำหรับการกดอย่างต่อเนื่อง แรงบิดเอาท์พุตจะถูกแม็ปกับแรงกดผ่านระยะพิตช์บอลสกรู และตัวขับจะเก็บแรงบิดไว้ภายในวงปิดในระหว่างขั้นตอนการค้าง
บอลสกรูและแรม
บอลสกรูที่โหลดไว้ล่วงหน้าจะแปลงการหมุนเป็นการเคลื่อนที่เชิงเส้นโดยมีฟันเฟืองต่ำ ตัวกระทุ้งถูกนำทางบนรางเชิงเส้นเพื่อจำกัดการโก่งตัวด้านข้างภายใต้ภาระ และเพื่อให้การจัดแนวหมัดอยู่ในเกณฑ์ที่ยอมรับได้
โหลดเซลล์
โหลดเซลล์สเตรนเกจที่ติดตั้งอยู่ใต้แผ่นแม่พิมพ์จะวัดแรงกดจริง สัญญาณจะถูกสุ่มตัวอย่างอย่างต่อเนื่องและเปรียบเทียบกับเป้าหมายของสูตรในระหว่างขั้นตอนการบดอัดและพัก
ตัวเข้ารหัสตำแหน่ง
ตัวเข้ารหัสสัมบูรณ์บนเซอร์โวมอเตอร์ให้การตอบสนองตำแหน่ง ram ด้วยความละเอียดสูง ค่าตำแหน่งจะกำหนดการเปลี่ยนฉากและบันทึกด้วยเส้นโค้งแรงสำหรับแต่ละรอบ
ข้อมูลทางเทคนิค
ค่าเฟรมมาตรฐาน ช่วงแรง ระยะชัก และเครื่องมือถูกกำหนดไว้ตามการใช้งาน
กรณีการผลิตประยุกต์
รูปแบบผลิตภัณฑ์และสภาวะกระบวนการที่เหมาะสมกับการกดแบบขับเคลื่อนด้วยเซอร์โว
เม็ดสีแน่น
สูตรที่ต้องการการไล่ระดับการบดอัดที่กำหนดไว้จะได้ประโยชน์จากการควบคุมระดับ ซึ่งช่วยลดการยึดเกาะบนกระทะที่มีความหนาแน่นสูง
คอมแพ็คหลายชั้น
ขั้นตอนการเติมและกดตามลำดับที่มีโปรไฟล์ที่แตกต่างกันจะสร้างเค้กสองหรือสามชั้นโดยมีความหนาแน่นของชั้นในที่ควบคุมได้
แป้งผสมรองพื้น
ผงที่อุดมด้วยสารยึดเกาะถูกกดออกอย่างค่อยเป็นค่อยไปเพื่อจำกัดการแตกร้าวของพื้นผิวและปรับปรุงความเสถียรของขอบกระทะ
รูปแบบกระทะนูน
รูปแบบนูนและโลโก้ได้รับการเก็บรักษาไว้โดยความเร็วสัมผัสที่ลดลงและการไล่ระดับการบดอัดที่ควบคุมได้
พรีฟอร์มเค้กอบ
เค้กขนาดใหญ่กดด้วยแรงปานกลางโดยใช้เวลาพักนานเพื่อสร้างความหนาแน่นสม่ำเสมอก่อนขั้นตอนการอบ
สายการผลิตที่มีการควบคุม
สภาพแวดล้อมการประมวลผลที่ต้องเก็บข้อมูลแรงและตำแหน่งต่อรอบไว้เพื่อจัดทำเอกสารเป็นชุดและการตรวจสอบความเบี่ยงเบน
คำถามที่พบบ่อย
คำถามทั่วไปที่เกิดขึ้นระหว่างการประเมินและการรวมสายงาน เลือกคำถามเพื่อขยายคำตอบ
การกดเซอร์โวแตกต่างจากการกดไฮดรอลิกอย่างไร
การกดเซอร์โวจะสร้างแรงผ่านแรงบิดของมอเตอร์และบอลสกรู ดังนั้นตำแหน่งจังหวะและความเร็วจึงถูกควบคุมโดยตรงโดยตัวขับเคลื่อน การกดไฮดรอลิกจะสร้างแรงผ่านแรงดันของเหลว ซึ่งมีประสิทธิภาพที่แรงสูงแต่แม่นยำน้อยกว่าในตำแหน่ง เลือกการกดเซอร์โวโดยต้องมีความสามารถในการทำซ้ำโปรไฟล์และการบันทึกข้อมูลระดับรอบ
สามารถเปลี่ยนโปรไฟล์การกดระหว่างผลิตภัณฑ์ได้
ใช่ สูตรผลิตภัณฑ์แต่ละสูตรจะจัดเก็บจำนวนขั้นตอน ตำแหน่งขั้นตอน ความเร็ว เป้าหมายบังคับ และเวลาค้างของตัวเอง สูตรอาหารจะถูกเรียกคืนจาก HMI และการเปลี่ยนแปลงไม่จำเป็นต้องมีการปรับกลไกของระบบขับเคลื่อน
ข้อมูลใดบ้างที่บันทึกไว้ในแต่ละรอบการกด
แรง ตำแหน่ง ความเร็ว และแรงบิดของไดรฟ์จะถูกสุ่มตัวอย่างที่ 1 kHz และเก็บไว้ต่อรอบ ข้อมูลเชื่อมโยงกับบันทึกแบทช์และสามารถส่งออกผ่าน OPC UA หรือ CSV สำหรับการตรวจสอบกระบวนการหรือเอกสารของลูกค้า
เป็นเครื่องที่เหมาะกับการใช้งานที่มีแรงสูงหรือไม่
โครงมาตรฐานครอบคลุมน้ำหนักได้ถึง 25 ตัน เหนือช่วงนี้ ปกติจะระบุการกดไฮดรอลิก การกดเซอร์โวถูกเลือกเพื่อความแม่นยำและการควบคุมกระบวนการมากกว่าความจุแรงสูงสุด
ระบบขับเคลื่อนต้องมีการบำรุงรักษาอะไรบ้าง
การหล่อลื่นบอลสกรูได้รับการตรวจสอบตามช่วงเวลาที่กำหนด โดยทั่วไปทุกๆ 1,000 ชั่วโมงของการทำงาน รางนำทางเชิงเส้นจะถูกทำความสะอาดและทาจาระบีใหม่ในช่วงเวลาเดียวกัน แนะนำให้ทำการสอบเทียบโหลดเซลล์ทุกๆ 12 เดือน และการเปลี่ยนแบตเตอรี่ตัวเข้ารหัสเป็นไปตามกำหนดการของผู้ผลิตไดรฟ์
เครื่องทำงานอย่างไรเมื่อไฟฟ้าดับ
เมื่อไฟฟ้าดับ เซอร์โวไดรฟ์จะเข้าสู่จุดหยุดแบบควบคุม และตัวขับเคลื่อนจะคงตำแหน่งไว้จนกระทั่งเบรกทำงาน ขั้นตอนการกู้คืนต้องมีวงจรการกลับบ้านก่อนที่การผลิตจะดำเนินต่อ ข้อมูลรอบการทำงานสำหรับหน่วยที่ถูกขัดจังหวะจะถูกติดธงไว้ในบันทึก
สามารถใช้เครื่องมือร่วมกับเครื่องจักรไฮดรอลิกหรือนิวแมติกได้
การใช้เครื่องมือร่วมกันจะขึ้นอยู่กับส่วนต่อประสานการติดตั้งและช่วงแรง ในกรณีที่ใช้แผ่นมาตรฐานเดียวกันและช่วงแรงครอบคลุมแรงอัดที่ต้องการ ชุดเครื่องมือสามารถถ่ายโอนพร้อมค่าระยะห่างที่บันทึกไว้
อะไรเป็นตัวกำหนดเอาท์พุตของวงจรบนแพลตฟอร์มนี้
เอาท์พุตของรอบจะขึ้นอยู่กับความยาวของระยะชัก ความเร็วของสเตจ เวลาพัก และขนาดกระทะ ความเร็วเข้าใกล้ที่ลดลงและระยะเวลาคงค้างที่ขยายออกไปจะลดอัตราเอาท์พุตลง ในขณะที่โปรไฟล์ที่สั้นบนกระทะตื้นจะให้เอาท์พุตที่สูงขึ้น อัตราจริงได้รับการตรวจสอบในระหว่างการทดสอบการยอมรับของโรงงาน
การอ้างอิงการเบี่ยงเบนกระบวนการ
สถานการณ์ที่สังเกตได้ในระหว่างการกดเซอร์โวและการดำเนินการแก้ไขที่สอดคล้องกัน
เส้นโค้งแรงเบี่ยงเบนไปจากโปรไฟล์ที่เก็บไว้
ตรวจสอบเส้นโค้งเทียบกับโปรไฟล์อ้างอิงใน HMI ตรวจสอบสัญญาณโหลดเซลล์ว่าเบี่ยงเบนไปจากเครื่องมืออ้างอิงหรือไม่ ยืนยันว่าน้ำหนักเติมผงอยู่ในเกณฑ์ที่ยอมรับได้ และตรวจสอบสถานะการหล่อลื่นบอลสกรู
เซอร์โวไดรฟ์รายงานแรงบิดเกินพิกัด
ตรวจสอบสิ่งกีดขวางทางกลในบริเวณแม่พิมพ์ และตรวจดูให้แน่ใจว่าตัวกระทุ้งเคลื่อนที่ได้อย่างอิสระผ่านจังหวะ ตรวจสอบว่าเป้าหมายแรงไม่ได้ถูกตั้งค่าไว้เหนือระดับเฟรม ตรวจสอบบอลสกรูและรางนำทางว่ามีการปนเปื้อนหรือการหล่อลื่นไม่เพียงพอหรือไม่
ความสามารถในการทำซ้ำตำแหน่งจะเลื่อนไปตลอดการเปลี่ยนแปลง
ยืนยันว่าการระบายความร้อนของตู้ไดรฟ์กำลังทำงานอยู่ และอุณหภูมิโดยรอบอยู่ภายในข้อกำหนด ตรวจสอบข้อต่อเอ็นโค้ดเดอร์ว่ามีฟันเฟืองหรือไม่ รันวงจรการกลับบ้านและเปรียบเทียบค่าตำแหน่งกับบันทึกการทดสอบการใช้งาน
รอบเวลาเกินเป้าหมายของสูตร
ตรวจสอบการตั้งค่าความเร็วของสเตจเทียบกับสูตร ตรวจสอบแรงเสียดทานทางกลในรางนำแคร่ และตรวจดูช่วงการหล่อลื่น ยืนยันว่าชุดขับไม่ได้อยู่ในโหมดจำกัดแรงบิดระหว่างขั้นตอนการบดอัด
ขอบกระทะแตกหลังจากการบดอัด
ลดการไล่ระดับการบดอัดในระยะที่ได้รับผลกระทบเพื่อชะลอการเพิ่มขึ้นของแรง ขยายเวลาการค้างไว้ 0.5 ถึง 1 วินาที ตรวจสอบระยะห่างของการเจาะและแม่พิมพ์ และยืนยันว่าปริมาณความชื้นของผงยังคงอยู่ในแถบที่แนะนำ
ข้อมูลรอบการทำงานหายไปจากบันทึกแบทช์
ตรวจสอบการเชื่อมโยงการสื่อสารระหว่าง PLC และระบบบันทึกข้อมูล ตรวจสอบพื้นที่จัดเก็บข้อมูลบนอุปกรณ์บันทึกข้อมูล ยืนยันว่าไม่ได้รีเซ็ตตัวนับรอบการทำงาน และตรวจสอบนาฬิกา PLC สำหรับการซิงโครไนซ์กับเครือข่ายโรงงาน
หมายเหตุบูรณาการ
ปัจจัยที่ส่งผลต่อการติดตั้ง ยูทิลิตี้ และประสิทธิภาพในระยะยาว
คุณภาพไฟฟ้า
เซอร์โวไดรฟ์ได้รับประโยชน์จากแหล่งจ่ายที่เสถียรโดยมีความเพี้ยนฮาร์มอนิกต่ำ ในกรณีที่แหล่งจ่ายของโรงงานมีการเปลี่ยนแปลงอย่างมีนัยสำคัญ แนะนำให้ใช้เครื่องปฏิกรณ์แบบท่อหรือตัวกรองแบบแอคทีฟเพื่อปกป้องอุปกรณ์อิเล็กทรอนิกส์ของไดรฟ์
พื้นและการสั่นสะเทือน
เครื่องจักรต้องการพื้นเรียบพร้อมจุดยึดตามแบบการติดตั้ง แผ่นแยกช่วยลดการส่งแรงปฏิกิริยาไปยังอุปกรณ์โดยรอบและปรับปรุงเสถียรภาพของตำแหน่ง
ตู้ระบายความร้อน
ตู้ไดรฟ์ระบายความร้อนด้วยอากาศ และต้องมีระยะห่างเพื่อให้อากาศไหลเวียนรอบๆ กล่องหุ้ม อุณหภูมิแวดล้อมที่ทางเข้าของตู้ควรคงอยู่ภายในข้อมูลจำเพาะของไดรฟ์ตลอดกะ
เครือข่ายและข้อมูล
คอนโทรลเลอร์รองรับการส่งออก OPC UA และ CSV การกำหนดค่าเครือข่ายถูกกำหนดในระหว่างการทดสอบการทำงานเพื่อให้ตรงกับ MES ของโรงงานหรือสถาปัตยกรรมประวัติศาสตร์ โดยมีตัวระบุแบทช์ที่แมปกับบันทึกการผลิต